Sonntag, 13. September 2026

Wassergekühlte Spindelmotoren warten und richtig pflegen

Eine wassergekühlte Spindel arbeitet unter hoher thermischer und mechanischer Belastung. Beim Fräsen entstehen nicht nur Drehzahlen von mehreren zehntausend Umdrehungen pro Minute, sondern auch Vibrationen, Abrieb und Wärme. Eine gute Wartung beginnt deshalb nicht erst dann, wenn die Spindel ungewöhnliche Geräusche macht. Wer Kühlsystem, Lagerung und elektrische Anschlüsse regelmäßig kontrolliert, kann viele typische Ausfälle vermeiden.

Besondere Aufmerksamkeit verdient der Kühlkreislauf. Das Kühlmittel sollte sauber sein und zur Spindel sowie zu den verwendeten Schläuchen passen. Leitungswasser ist auf Dauer meist keine gute Wahl, weil Kalkablagerungen und Korrosion die feinen Kühlkanäle beeinträchtigen können. Je nach System empfiehlt sich ein geeignetes Kühlmittel mit Korrosionsschutz. Der Behälter sollte ebenfalls regelmäßig auf Ablagerungen oder Verunreinigungen kontrolliert werden.
Wassergekühlte CNC HF-Spindel 0,8kW Ø65mm ER11 110V/220V 24000U/min
Auch die Pumpe und die Schläuche gehören zur Wartung. Ein geknickter Schlauch kann den Durchfluss deutlich reduzieren. Wird die Pumpe schwächer oder gelangt Luft in den Kreislauf, sinkt die Kühlleistung. Vor längeren Fräsarbeiten sollte deshalb geprüft werden, ob das Kühlmittel gleichmäßig zirkuliert. Luftblasen im Ausgleichsbehälter können auf einen nicht optimal entlüfteten Kreislauf hinweisen.
Die Temperaturüberwachung liefert wertvolle Hinweise über den Zustand der Spindel. Steigt die Temperatur bei unveränderter Drehzahl und gleicher Belastung plötzlich stärker als gewohnt, sollte die Ursache gesucht werden. Möglich sind ein verringerter Kühlmitteldurchfluss, verschmutzte Kanäle, eine überlastete Spindel oder beginnender Lagerverschleiß. Eine einfache Temperaturkontrolle kann dadurch teure Folgeschäden verhindern.
Nicht vergessen werden darf die Werkzeugaufnahme. Spannzangen und Kegel sollten frei von Staub, Spänen und Korrosionsspuren sein. Schon kleine Verschmutzungen können dazu führen, dass das Werkzeug nicht exakt zentriert sitzt. Das erhöht den Rundlauf und belastet die Lager. Nach dem Fräsen empfiehlt sich deshalb eine Reinigung der Aufnahme mit geeigneten, fusselfreien Materialien.
Bei den Lagern selbst ist Vorsicht angebracht. Viele moderne wassergekühlte Spindeln besitzen abgedichtete Präzisionslager, die nicht vom Anwender nachgeschmiert werden sollen. Ein zusätzlich eingebrachtes Schmiermittel kann mehr schaden als nutzen. Verdächtige Geräusche, zunehmendes Spiel oder ungewöhnliche Vibrationen sind eher Gründe für eine fachgerechte Überprüfung oder einen Lagertausch.
Auch die elektrischen Komponenten verdienen Aufmerksamkeit. Stecker, Kabel und Erdungsanschlüsse sollten auf Beschädigungen und Feuchtigkeit kontrolliert werden. Besonders wichtig ist, dass niemals Kühlmittel auf elektrische Anschlüsse oder den Frequenzumrichter gelangt.
Eine konsequente Wartungsroutine muss nicht aufwendig sein. Entscheidend ist, Veränderungen früh zu erkennen und nicht weiterzufahren, wenn Temperatur, Geräusch oder Rundlauf plötzlich abweichen. Bei einer wassergekühlten Spindel verlängert sorgfältige Pflege nicht nur die Lebensdauer, sondern trägt auch dazu bei, die Bearbeitungsqualität dauerhaft stabil zu halten.

https://www.oyostepper.de/goods-1716-Wassergek%C3%BChlte-CNC-HF-Spindel-08kW-%C3%9865mm-ER11-110V220V-24000Umin.html

Montag, 7. September 2026

Welche Geschwindigkeit erreicht eine elektrische Linearführung?

Wie schnell sich eine elektrische Linearführung bewegt, lässt sich nicht mit einem einzigen Wert beantworten. Je nach Antrieb, Bauform, bewegter Masse und Einsatzgebiet können zwischen wenigen Millimetern pro Sekunde und mehreren Metern pro Sekunde liegen. Entscheidend ist nicht allein die Leistungsfähigkeit des Motors. Auch Spindelsteigung, Zahnriemen, Führungssystem und Steuerung bestimmen, welche Geschwindigkeit im praktischen Betrieb tatsächlich erreicht werden kann.

Bei einer Linearführung mit Kugelgewindetrieb wird die Geschwindigkeit unmittelbar von der Drehzahl der Spindel und ihrer Steigung beeinflusst. Eine Spindel mit großer Steigung kann bei gleicher Motordrehzahl einen deutlich größeren Verfahrweg erzeugen als eine feinere Spindel. Allerdings steigt mit zunehmender Steigung nicht automatisch die nutzbare Leistung. Die verfügbare Kraft nimmt bei gleicher Antriebsleistung tendenziell ab. Für Anwendungen mit hohen Lasten ist deshalb häufig ein Kompromiss zwischen Geschwindigkeit und Vorschubkraft erforderlich.

Mini-Linearmotor, 12 V/24 V, 50 bis1000 mm, Geschwindigkeit 90 mm/s

Anders sieht es bei Zahnriemenachsen aus. Hier können relativ hohe Verfahrgeschwindigkeiten erreicht werden, weil der Antrieb mit einer vergleichsweise geringen rotierenden Masse arbeitet. Solche Systeme eignen sich beispielsweise für Pick-and-Place-Anlagen, Verpackungsmaschinen oder leichte Positionieraufgaben. Bei sehr schnellen Bewegungen wird jedoch die Beschleunigung zu einem wichtigen Faktor. Eine Achse kann theoretisch 2 m/s erreichen, benötigt dafür aber ausreichend Strecke, um diese Geschwindigkeit überhaupt aufzubauen.

Auch die bewegte Masse beeinflusst das Ergebnis erheblich. Ein leichter Schlitten lässt sich wesentlich schneller beschleunigen als eine schwere Plattform mit Werkzeug, Werkstück oder zusätzlicher Mechanik. Gleichzeitig können hohe Geschwindigkeiten Schwingungen verursachen. Eine steife Führung und eine präzise abgestimmte Regelung sind daher besonders wichtig, wenn kurze Positionierzeiten gefordert werden.

Der Motortyp spielt ebenfalls eine Rolle. Servomotoren können ihre Drehzahl sehr schnell verändern und liefern bei geeigneter Auslegung ein hohes Beschleunigungsvermögen. Schrittmotoren sind dagegen stärker von Last, Drehzahl und Resonanzverhalten abhängig. Bei zu hoher Geschwindigkeit kann das verfügbare Drehmoment deutlich sinken, wodurch Schrittverluste möglich werden.

In der Praxis sollte deshalb nicht nur die maximale Geschwindigkeit des Herstellers betrachtet werden. Interessanter ist, welche Geschwindigkeit unter realer Last, mit der gewünschten Positioniergenauigkeit und über die vorgesehene Lebensdauer zuverlässig funktioniert. Eine etwas langsamere Linearachse, die sauber und reproduzierbar arbeitet, kann für eine Maschine wesentlich wertvoller sein als eine theoretisch extrem schnelle, aber schlecht beherrschbare Konstruktion.

Für die Auslegung sind daher mehrere Werte gemeinsam zu betrachten: maximale Drehzahl, Übersetzung, Spindelsteigung beziehungsweise Riemenübersetzung, bewegte Masse, Beschleunigung, Last und gewünschte Genauigkeit. Erst aus diesem Zusammenspiel ergibt sich die Geschwindigkeit, die eine elektrische Linearführung in der jeweiligen Anwendung sinnvoll erreichen kann.


https://www.oyostepper.de/goods-1599-Mini-Linearmotor-12-V24-V-50-bis1000-mm-Geschwindigkeit-90-mms.html

Mittwoch, 2. September 2026

Die Rolle des Motorcontrollers bei einem bürstenlosen DC-Motor

Ein bürstenloser Gleichstrommotor, kurz BLDC-Motor, kommt ohne mechanische Bürsten und Kommutatoren aus. Dadurch sinken Verschleiß und Wartungsaufwand erheblich. Ganz ohne Kommutierung funktioniert das System jedoch nicht. Diese Aufgabe übernimmt der Motorcontroller. Er ist gewissermaßen die elektronische Schaltzentrale zwischen Energiequelle und Motor und entscheidet darüber, wann welche Wicklung mit Strom versorgt wird.

Eine der wichtigsten Aufgaben des Controllers besteht darin, die Rotorposition zu erkennen. Je nach Motorkonstruktion geschieht dies über Hall-Sensoren, einen Encoder oder durch eine sensorlose Auswertung der Gegen-EMK. Aus diesen Informationen ermittelt die Elektronik die passende Kommutierungssequenz. Die einzelnen Motorphasen werden dadurch im richtigen Moment angesteuert, sodass ein möglichst gleichmäßiges Drehmoment entsteht.


Auch die Drehzahl lässt sich über den Controller gezielt beeinflussen. Häufig erhält er ein PWM-Signal, dessen Tastverhältnis die dem bürstenlosen DC-Motor zugeführte Leistung bestimmt. Wird eine höhere Drehzahl verlangt, erhöht der Controller die Ansteuerung. Bei vielen Anwendungen arbeitet er zusätzlich mit einer geschlossenen Regelung: Die tatsächliche Drehzahl wird gemessen und mit dem Sollwert verglichen. Abweichungen korrigiert die Elektronik fortlaufend.

Besonders wichtig ist die Stromregelung. Ein BLDC-Motor kann bei blockiertem Rotor oder zu hoher mechanischer Belastung sehr große Ströme aufnehmen. Der Controller überwacht deshalb den Phasenstrom und kann die Ansteuerung bei Überlast reduzieren oder vollständig abschalten. Je nach Ausführung kommen weitere Schutzfunktionen hinzu, etwa gegen Überspannung, Unterspannung, Übertemperatur und Kurzschluss.

Die Qualität des Controllers beeinflusst außerdem Laufgeräusch, Wirkungsgrad und Dynamik des gesamten Antriebs. Eine ungünstige Kommutierung kann zu Vibrationen und unnötigen Verlusten führen, während eine präzise Ansteuerung einen ruhigeren Lauf und eine bessere Ausnutzung des Motors ermöglicht. Moderne Controller verwenden deshalb teilweise aufwendige Regelverfahren wie sinusförmige Kommutierung oder feldorientierte Regelung (FOC).

Damit ist der Motorcontroller weit mehr als ein einfacher elektronischer Schalter. Er bestimmt maßgeblich, wie kontrolliert, effizient und zuverlässig ein bürstenloser DC-Motor arbeitet. Erst das Zusammenspiel aus Leistungselektronik, Positionsinformation und Regelalgorithmus macht aus dem BLDC-Motor einen präzise steuerbaren Antrieb.


https://www.oyostepper.de/goods-1334-2-St%C3%BCck-12V24V-B%C3%BCrstenloser-Gleichstrommotoren-B%C3%BCrstenlose-BLDC-Motor-2-kgcm-800%E2%80%938000-Umin.html

Donnerstag, 27. August 2026

Wie schnell kann ein NEMA 11 Schrittmotor tatsächlich laufen?

Bei kleinen Schrittmotoren wird die Baugröße häufig mit der möglichen Drehzahl verwechselt. Ein NEMA 11 wirkt aufgrund seines kompakten Gehäuses zunächst wie ein Antrieb, der nur für langsame Bewegungen geeignet ist. In der Praxis hängt die erreichbare Geschwindigkeit jedoch von deutlich mehr Faktoren ab als vom Flanschmaß. Entscheidend sind unter anderem Wicklungsinduktivität, Versorgungsspannung, Lastmoment, Treiber, Beschleunigungsprofil und die gewünschte Betriebssicherheit.

Ein typischer NEMA 11 Schrittmotor besitzt einen Flansch von etwa 28 × 28 Millimetern. Je nach Ausführung liegen Nennströme und Wicklungswiderstände recht weit auseinander. Deshalb lässt sich keine universelle Maximaldrehzahl angeben. Bei günstigen Betriebsbedingungen können solche Motoren durchaus mehrere hundert Umdrehungen pro Minute erreichen. Werte um 500 bis 1000 U/min sind bei passenden Kombinationen aus Motor, Treiber und Last nicht ungewöhnlich. Oberhalb dieses Bereichs wird die Auswahl allerdings deutlich kritischer.

Der Grund liegt im Drehmomentverlauf. Im Stillstand beziehungsweise bei niedriger Drehzahl kann ein Schrittmotor ein relativ hohes Haltemoment liefern. Mit zunehmender Drehzahl sinkt das verfügbare Drehmoment jedoch deutlich. Die Wicklungsinduktivität verhindert, dass der Strom bei jedem Schritt beliebig schnell ansteigt. Dadurch steht bei hohen Schrittfrequenzen immer weniger wirksamer Strom zur Verfügung.

Hier spielt die Versorgungsspannung eine wichtige Rolle. Ein moderner Stromregeltreiber mit beispielsweise 24 V kann einen kleinen NEMA 11 bei höheren Drehzahlen wesentlich besser unterstützen als eine niedrige Versorgungsspannung. Der Treiber muss dabei den Wicklungsstrom schnell genug aufbauen und kontrollieren können. Eine höhere Spannung bedeutet allerdings nicht, dass der Motor einfach mit beliebig hoher Geschwindigkeit betrieben werden darf. Stromgrenze, Erwärmung und Motor-Datenblatt bleiben maßgeblich.


Auch die Schrittauflösung beeinflusst die Anforderungen. Bei 200 Vollschritten pro Umdrehung benötigt der Motor für 600 U/min bereits 2000 Schritte pro Sekunde. Mit 1/16-Mikroschritt steigt die erforderliche Impulsfrequenz auf 32.000 Impulse pro Sekunde. Für die Steuerung und den Treiber ist das noch machbar, gleichzeitig wird die praktische Dynamik des Motors aber nicht automatisch besser. Mikroschritte sorgen vor allem für einen ruhigeren Lauf und eine feinere Positionierung.

Besonders wichtig ist die Beschleunigung. Ein NEMA 11 sollte nicht aus dem Stillstand sofort auf eine hohe Drehzahl gezwungen werden. Bei einer Rampe kann der Motor Schritt für Schritt in einen Bereich gelangen, in dem er noch ausreichend Drehmoment besitzt. Eine zu aggressive Beschleunigung führt dagegen schnell zu Schrittverlusten oder zum völligen Stillstand.

Für Anwendungen wie kleine CNC-Achsen, Dosiersysteme, Kameramechaniken oder kompakte 3D-Drucker kann ein NEMA 11 deshalb durchaus interessant sein. Wer jedoch dauerhaft hohe Drehzahlen und gleichzeitig ein nennenswertes Lastmoment benötigt, sollte nicht nur nach der Baugröße auswählen. Ein größerer Motor kann trotz höherer Masse die bessere Lösung sein, wenn dadurch genügend Drehmomentreserve entsteht.

Die entscheidende Frage lautet somit nicht „Wie viele Umdrehungen schafft ein NEMA 11?“, sondern „Wie viel Drehmoment bleibt bei der gewünschten Drehzahl unter meiner konkreten Last übrig?“. Erst eine Drehmoment-Drehzahl-Kurve des Motors, kombiniert mit dem verwendeten Treiber und der Versorgungsspannung, ermöglicht eine realistische Einschätzung. Genau dort zeigt sich, ob ein NEMA 11 tatsächlich schnell laufen kann oder nur auf dem Papier eine hohe Drehzahl erreicht.


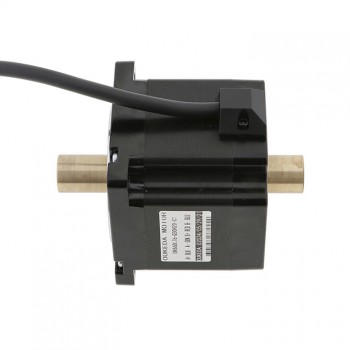
https://www.oyostepper.de/goods-1472-Oukeda-Nema-11-Schrittmotor-f%C3%BCr-SMT-Platzierungsmaschine-18-Grad-6-Ncm-2-phasig-mit-D%C3%A4mpfungsd%C3%BCse.html

Donnerstag, 20. August 2026

Wie wählt man den passenden integrierten Schrittmotor aus?

Integrierte Schrittmotoren verbinden Motor und Elektronik in einem Gehäuse. Je nach Ausführung sind bereits Treiber, Controller, Encoder oder Kommunikationsschnittstellen integriert. Das spart Platz und reduziert den Verdrahtungsaufwand. Trotzdem sollte man bei der Auswahl nicht einfach nach Baugröße oder Nennstrom gehen. Entscheidend ist, ob der Motor unter den tatsächlichen Betriebsbedingungen genügend Drehmoment liefert und sich sauber regeln lässt.

Am Anfang steht die mechanische Anforderung. Zuerst sollte man bestimmen, welches Drehmoment an der Last benötigt wird. Dabei reicht es nicht, nur das statische Drehmoment zu betrachten. Beschleunigung, Reibung, Getriebeverluste und eventuell auftretende Lastspitzen müssen ebenfalls berücksichtigt werden. Besonders bei schnellen Bewegungen kann ein Motor, der im Stillstand kräftig wirkt, bei höheren Drehzahlen deutlich an Drehmoment verlieren. Eine gewisse Reserve ist deshalb sinnvoll.

Auch die Versorgungsspannung spielt eine wichtige Rolle. Ein integrierter Schrittmotor mit niedriger Versorgungsspannung kann für einfache Anwendungen ausreichen, während dynamische CNC-Achsen oder Automatisierungsanlagen häufig von einer höheren Spannung profitieren. Welche Spannung zulässig ist, hängt jedoch immer von der konkreten Elektronik im Motor ab.

Danach lohnt sich ein Blick auf die integrierten Funktionen. Für eine einfache Positionieraufgabe genügt häufig ein Modell mit integriertem Treiber und STEP/DIR-Eingängen. Bei komplexeren Maschinen kann eine Kommunikationsschnittstelle wie CANopen, Modbus oder EtherCAT interessanter sein. Ein Encoder ist besonders dann hilfreich, wenn Schrittverluste erkannt oder die Position überwacht werden soll. Allerdings macht ein Encoder den Motor nicht automatisch zu einem vollwertigen Servoantrieb. Die Regelstrategie und die Qualität der Elektronik sind ebenso entscheidend.


Nicht unterschätzt werden sollte außerdem die thermische Situation. Ein Motor kann elektrisch innerhalb seiner Spezifikation liegen und trotzdem im Dauerbetrieb zu heiß werden. Ein gut belüftetes Gehäuse, eine passende Montagefläche und eine realistische Einschätzung der Einschaltdauer gehören daher zur Auswahl dazu.

Schließlich sollte man auch auf Einbaumaße, Wellenabmessungen, Stecker, Schutzart und Softwareunterstützung achten. Ein technisch passender Motor bringt wenig, wenn er mechanisch nicht in die Maschine passt oder sich nur mit erheblichem Aufwand in die vorhandene Steuerung integrieren lässt.

Die beste Wahl entsteht daher nicht aus einem einzelnen Datenblattwert. Wer Last, Drehzahl, Versorgung, Temperatur, Schnittstelle und gewünschte Regelung gemeinsam betrachtet, findet meist schneller einen integrierten Schrittmotor, der nicht nur auf dem Papier passt, sondern auch im täglichen Betrieb zuverlässig arbeitet.

https://www.oyostepper.de/goods-1641-HBT57-Serie-Integrierter-Nema-23-Closed-loop-Schrittmotor-12-Nm--2-Nm--3-Nm-Treiber-und-1000-Leitungs-Encoder.html

Mittwoch, 5. August 2026

Der Einsatz von Pfannkuchen Schrittmotoren in Kamerasystemen und Optikgeräten

In modernen Kamerasystemen und optischen Geräten spielt die präzise Bewegung kleinster Bauteile eine entscheidende Rolle. Ob bei der Fokussierung eines Objektivs, der Positionierung von Filtern oder der Ausrichtung optischer Elemente – jede Bewegung muss kontrolliert, reproduzierbar und möglichst vibrationsarm erfolgen. Genau in diesem Bereich haben sich Pfannkuchen Schrittmotoren, auch als Pancake-Schrittmotoren bezeichnet, zu einer interessanten Antriebslösung entwickelt. Ihre flache Bauform und ihre präzise Positionierfähigkeit machen sie besonders attraktiv für Anwendungen, bei denen der verfügbare Bauraum stark begrenzt ist.

Der wichtigste Unterschied zu klassischen Schrittmotoren liegt in der Geometrie. Während herkömmliche Motoren eine relativ lange zylindrische Bauform besitzen, sind Pfannkuchen Schrittmotoren sehr flach aufgebaut und haben einen größeren Durchmesser im Verhältnis zur Länge. Diese Konstruktion ermöglicht eine Integration in kompakte Geräte, ohne dass wertvoller Bauraum für einen tiefen Motorblock verloren geht. Gerade bei professionellen Kameras, Mikroskopen oder astronomischen Teleskopen ist diese Eigenschaft ein großer Vorteil.

Ein typisches Einsatzgebiet ist die elektronische Objektivsteuerung. Moderne Kameras benötigen hochpräzise Fokussiersysteme, die sich feinfühlig bewegen lassen. Ein Pfannkuchen Schrittmotor kann kleine Linsenmodule oder Fokusringe mit sehr kleinen Schrittweiten verstellen. Durch die direkte Ansteuerung einzelner Schritte lässt sich die Position exakt definieren, ohne dass zusätzliche mechanische Kupplungen notwendig sind. Dies reduziert nicht nur die Baugröße, sondern verbessert auch die Wiederholgenauigkeit.

Auch bei optischen Filterrädern kommen diese Motoren häufig zum Einsatz. In wissenschaftlichen Kameras, Spektrometern oder industriellen Bildverarbeitungssystemen müssen verschiedene Filter schnell und exakt vor den Sensor bewegt werden. Ein ungenauer Antrieb kann die Messergebnisse beeinflussen. Pfannkuchen Schrittmotoren bieten hier den Vorteil einer kontrollierten Bewegung mit hoher Haltekraft, sodass die Filterposition auch bei Erschütterungen stabil bleibt.


Ein weiterer wichtiger Punkt ist die geringe Vibration. In der optischen Messtechnik können kleinste mechanische Störungen die Bildqualität oder Messgenauigkeit verschlechtern. Durch moderne Mikroschritt-Treiber lassen sich Pfannkuchen Schrittmotoren besonders ruhig betreiben. Die Bewegung erfolgt gleichmäßig, wodurch störende Resonanzen reduziert werden. Dies ist vor allem bei Langzeitbelichtungen in der Fotografie oder bei hochauflösenden Mikroskopieanwendungen von Bedeutung.

Bei astronomischen Geräten zeigen sich ebenfalls interessante Möglichkeiten. Teleskope benötigen für die Nachführung und Fokussierung extrem zuverlässige Bewegungsmechanismen. Ein Pfannkuchen Schrittmotor kann aufgrund seiner kompakten Bauweise direkt in Okularauszüge oder Nachführsysteme integriert werden. Zusammen mit Encodern lassen sich sogar geschlossene Regelkreise realisieren, die eine automatische Korrektur von Positionsabweichungen ermöglichen.

Natürlich haben flache Schrittmotoren auch Grenzen. Durch ihre spezielle Bauform erreichen sie häufig nicht das gleiche maximale Drehmoment wie größere Standardmotoren. Für schwere optische Komponenten oder schnelle Bewegungen müssen daher Motorgröße, Getriebe und Last sorgfältig abgestimmt werden. In vielen Präzisionsanwendungen steht jedoch nicht die maximale Kraft im Vordergrund, sondern eine Kombination aus kompakter Bauweise, Genauigkeit und ruhigem Lauf.

Die zunehmende Miniaturisierung von Kameras und optischen Systemen wird den Bedarf an solchen Antriebslösungen weiter erhöhen. Pfannkuchen Schrittmotoren verbinden mechanische Effizienz mit präziser Steuerbarkeit und ermöglichen dadurch neue Konzepte in der Bildverarbeitung, Forschung und Medizintechnik. Sie sind ein gutes Beispiel dafür, dass nicht immer ein größerer Motor die bessere Lösung ist – manchmal entscheidet gerade eine flache und intelligente Konstruktion über die Leistungsfähigkeit eines gesamten Systems.


https://www.oyostepper.de/goods-496-Runder-Typ-Nema-24-Pfannkuchenmotor18deg-6Ncm-4-Dr%C3%A4hte-Bipolarer-Schrittmotor.html

Dienstag, 28. Juli 2026

Schrittmotor Treiber wird heiß: Ursachen und mögliche Lösungen

Ein warmer Schrittmotor Treiber ist zunächst kein ungewöhnliches Phänomen. Beim Betrieb fließt durch die Leistungstransistoren und Motorwicklungen dauerhaft Strom, wodurch zwangsläufig Verlustleistung entsteht. Kritisch wird die Sache erst dann, wenn das Gehäuse so heiß wird, dass die Elektronik ausfällt, der Treiber regelmäßig in den Übertemperaturschutz geht oder sich die Temperatur auch im Leerlauf kaum verändert. In diesem Fall lohnt sich eine systematische Fehlersuche.

Eine häufige Ursache ist ein zu hoch eingestellter Motorstrom. Der Schrittmotor Treiber versucht dann, den Motor mit mehr Strom zu versorgen, als für die jeweilige Anwendung erforderlich wäre. Besonders bei kleinen NEMA 17- oder NEMA 23-Motoren kann eine überhöhte Strombegrenzung zu erheblicher Wärmeentwicklung führen. Der eingestellte Wert sollte deshalb anhand der Angaben des Motorherstellers gewählt und nicht einfach auf den maximal möglichen Treiberstrom gesetzt werden.

Auch die Versorgungsspannung spielt eine Rolle. Moderne Schrittmotortreiber arbeiten zwar mit höheren Eingangsspannungen, doch eine ungünstige Kombination aus Spannung, Stromregelung, Mikroschrittbetrieb und Motorinduktivität kann die Verlustleistung erhöhen. Zusätzlich sollte geprüft werden, ob der verwendete Treiber überhaupt für die gewünschte Betriebsspannung geeignet ist.


Ein weiterer Punkt wird bei kompakten CNC-Aufbauten oder 3D-Druckern gerne unterschätzt: die Kühlung. Ein Treiber kann auf dem Labortisch problemlos funktionieren und innerhalb eines geschlossenen Gehäuses plötzlich deutlich heißer werden. Fehlender Luftstrom, ein kleiner Kühlkörper oder eine ungünstige Montage verschärfen das Problem. Ein Lüfter kann bereits eine deutliche Verbesserung bringen. Wichtig ist außerdem, dass Kühlkörper korrekt auf den dafür vorgesehenen Bauteilen sitzen und einen guten Wärmeübergang gewährleisten.

Nicht immer liegt die Ursache allerdings beim Treiber selbst. Ein falsch verdrahteter Motor, ein beschädigtes Kabel oder eine ungeeignete Wicklungskombination kann ebenfalls zu ungewöhnlichem Stromfluss führen. Deshalb sollte die Verkabelung mit dem Datenblatt des Motors abgeglichen werden. Bei einem zweiphasigen Motor müssen die beiden Wicklungspaare eindeutig identifiziert sein.

Auch die Betriebsweise beeinflusst die Temperatur. Wenn der Motor nach einer Bewegung dauerhaft mit vollem Haltestrom versorgt wird, entsteht selbst bei stehender Welle Wärme. Viele Treiber bieten deshalb eine automatische Reduzierung des Ruhestroms. Für Anwendungen mit langen Pausen kann diese Funktion besonders sinnvoll sein.

Bei der Fehlersuche sollte man daher nicht sofort den Treiber austauschen. Sinnvoller ist es, zunächst Motorstrom, Versorgungsspannung, Verdrahtung, Kühlung und Ruhestrom nacheinander zu kontrollieren. Erst wenn diese Punkte stimmen und der Treiber trotzdem ungewöhnlich heiß wird, sollte ein Defekt der Elektronik in Betracht gezogen werden. So lässt sich die Ursache meist schneller finden und gleichzeitig verhindern, dass Motor oder Treiber durch unnötige thermische Belastung dauerhaft Schaden nehmen.


https://www.oyostepper.de/goods-111-Digitaler-Schrittmotortreiber-DM542T-Schrittmotor-Treiber-10-42A-20-50VDC-f%C3%BCr-Nema-17-23-24-Schrittmotor.html

Freitag, 17. Juli 2026

Kommunikationsschnittstellen moderner Frequenzumrichter im Vergleich

Frequenzumrichter übernehmen heute längst nicht mehr nur die Drehzahlregelung eines Motors. In modernen Automatisierungssystemen sind sie ein wichtiger Bestandteil der industriellen Kommunikation. Über verschiedene Schnittstellen tauschen sie Betriebsdaten aus, empfangen Steuerbefehle oder liefern Diagnosedaten an übergeordnete Systeme. Welche Kommunikationslösung sinnvoll ist, hängt dabei weniger vom Frequenzumrichter selbst als vielmehr von der jeweiligen Anwendung und der vorhandenen Infrastruktur ab.

Für einfache Maschinen genügt häufig eine klassische digitale oder analoge Ansteuerung. Über Ein- und Ausgänge lassen sich Start, Stopp und Drehrichtung realisieren, während eine analoge Spannung oder ein Stromsignal die Sollfrequenz vorgibt. Diese Methode ist robust und unkompliziert, stößt jedoch schnell an ihre Grenzen, sobald mehrere Parameter überwacht oder geändert werden sollen.

In kleineren Automatisierungsprojekten ist Modbus RTU nach wie vor weit verbreitet. Das auf der RS-485-Schnittstelle basierende Protokoll zeichnet sich durch eine einfache Implementierung und geringe Kosten aus. Viele Frequenzumrichter unterstützen Modbus bereits ab Werk, sodass zusätzliche Kommunikationsmodule oft entfallen. Für Anwendungen mit moderaten Datenmengen und überschaubaren Zykluszeiten stellt diese Lösung weiterhin eine wirtschaftliche Wahl dar.

Steigen die Anforderungen an Geschwindigkeit und Datenumfang, gewinnen Ethernet-basierte Feldbusse deutlich an Bedeutung. PROFINET findet sich häufig in Anlagen mit Siemens-Steuerungen, während EtherNet/IP vor allem im nordamerikanischen Maschinenbau verbreitet ist. Beide Systeme ermöglichen kurze Reaktionszeiten, umfangreiche Diagnosefunktionen sowie eine komfortable Parametrierung über das Netzwerk. Gleichzeitig lassen sich Firmware-Updates und Statusinformationen ohne direkten Zugriff auf den Umrichter verwalten.


EtherCAT verfolgt einen etwas anderen Ansatz. Durch seine spezielle Telegrammverarbeitung erreicht dieses Bussystem äußerst geringe Latenzzeiten und eine hohe Synchronisationsgenauigkeit. Gerade bei Servoachsen, Verpackungsmaschinen oder komplexen Mehrachssystemen profitieren Anwender von der präzisen Kommunikation zwischen Steuerung und Antrieb. Wo Bewegungen exakt aufeinander abgestimmt werden müssen, gehört EtherCAT heute zu den bevorzugten Lösungen.

Auch CANopen besitzt weiterhin seine Berechtigung. Besonders in mobilen Maschinen, Robotik, Medizintechnik oder kompakten Automatisierungslösungen überzeugt das Bussystem durch seine hohe Störfestigkeit und den vergleichsweise einfachen Aufbau. Trotz geringerer Datenraten arbeitet CANopen in vielen Anwendungen zuverlässig und wirtschaftlich.

Neben der eigentlichen Datenübertragung rückt zunehmend die Zustandsüberwachung in den Vordergrund. Moderne Frequenzumrichter liefern Informationen über Temperatur, Stromaufnahme, Lastzustände oder Fehlermeldungen in Echtzeit. Diese Daten bilden die Grundlage für Predictive Maintenance und helfen dabei, ungeplante Stillstände frühzeitig zu vermeiden.

Eine universell beste Kommunikationsschnittstelle existiert daher nicht. Während Modbus durch seine Einfachheit überzeugt, bieten PROFINET, EtherNet/IP und EtherCAT deutlich mehr Leistungsreserven für komplexe Automatisierungslösungen. Wer bei der Auswahl sowohl die vorhandene Steuerungstechnik als auch zukünftige Erweiterungen berücksichtigt, schafft die Basis für eine flexible, leistungsfähige und langfristig wirtschaftliche Antriebslösung.

https://www.oyostepper.de/goods-1103-H100-Serie-VFD-Frequenzumrichter-5PS-37-kW-152-A-EinDreiphasen-220V-Antrieb-mit-Variabler-Frequenz.html

Donnerstag, 9. Juli 2026

Effiziente Ansteuerung von BLDC-Motoren mit modernen Controllern

Bürstenlose Gleichstrommotoren, kurz BLDC-Motoren, haben sich in zahlreichen technischen Anwendungen etabliert. Ob in Elektrowerkzeugen, Robotersystemen, Lüftern oder automatisierten Produktionsanlagen – ihre kompakte Bauweise, hohe Leistungsdichte und lange Lebensdauer machen sie zu einer bevorzugten Wahl. Damit diese Vorteile jedoch vollständig genutzt werden können, ist eine präzise und effiziente Ansteuerung unverzichtbar.

Im Gegensatz zu klassischen Gleichstrommotoren besitzen BLDC-Motoren keine mechanischen Bürsten. Die Kommutierung erfolgt elektronisch, wodurch der Motorcontroller eine zentrale Rolle übernimmt. Er bestimmt nicht nur den Schaltzeitpunkt der einzelnen Motorphasen, sondern beeinflusst ebenso Drehmoment, Drehzahl, Energieverbrauch und Laufverhalten. Bereits kleine Verbesserungen in der Regelstrategie können die Gesamtleistung deutlich steigern.

Moderne Controller arbeiten häufig mit Mikrocontrollern oder digitalen Signalprozessoren, die komplexe Regelalgorithmen in Echtzeit ausführen. Besonders verbreitet ist die feldorientierte Regelung (Field Oriented Control, FOC). Im Vergleich zur einfachen Blockkommutierung ermöglicht sie einen gleichmäßigeren Drehmomentverlauf und reduziert gleichzeitig Geräusche sowie Vibrationen. Gerade in Anwendungen mit hohen Anforderungen an Präzision oder Laufruhe zeigt sich dieser Vorteil deutlich.

Ein weiterer wichtiger Aspekt ist die Sensorik. Hall-Sensoren liefern zuverlässige Positionsinformationen und vereinfachen den Motorstart auch unter Last. Gleichzeitig gewinnen sensorlose Verfahren zunehmend an Bedeutung. Hier wird die Rotorposition aus der Gegen-EMK oder mithilfe mathematischer Modelle berechnet. Dadurch sinken Materialkosten, und empfindliche Sensoren entfallen. Moderne Controller können zwischen verschiedenen Betriebsarten wechseln und so sowohl bei niedrigen als auch bei hohen Drehzahlen stabile Ergebnisse erzielen.


Auch die Leistungsstufe hat erheblichen Einfluss auf den Wirkungsgrad. Fortschrittliche MOSFETs mit geringem Einschaltwiderstand sowie schnelle Gate-Treiber reduzieren Schaltverluste und verbessern die Energieeffizienz. Gleichzeitig sorgen optimierte Leiterplattenlayouts und eine sorgfältige Wärmeableitung dafür, dass die Elektronik auch bei hoher Dauerbelastung zuverlässig arbeitet. Eine durchdachte Hardware bildet somit die Grundlage für eine leistungsfähige Motorsteuerung.

Neben der Hardware entscheidet zunehmend auch die Software über die Qualität des Gesamtsystems. Funktionen wie automatische Parameteridentifikation, adaptive Stromregelung oder integrierte Schutzmechanismen erleichtern die Inbetriebnahme erheblich. Viele Controller erkennen Überstrom, Übertemperatur oder Unterspannung selbstständig und reagieren innerhalb weniger Mikrosekunden. Dadurch lassen sich sowohl Motor als auch Leistungselektronik wirksam schützen.

Mit der zunehmenden Vernetzung industrieller Anlagen steigen außerdem die Anforderungen an die Kommunikation. Moderne BLDC-Controller unterstützen häufig Schnittstellen wie CAN, RS-485 oder Ethernet und können problemlos in übergeordnete Steuerungssysteme eingebunden werden. Zustandsdaten, Diagnosen und Betriebsparameter stehen dadurch jederzeit zur Verfügung und ermöglichen eine vorausschauende Wartung.

Nicht zuletzt spielt die Energieeffizienz eine immer größere Rolle. Intelligente Regelverfahren passen den Betriebszustand kontinuierlich an die aktuelle Last an und vermeiden unnötige Leistungsverluste. Das reduziert den Stromverbrauch, verlängert die Lebensdauer der Komponenten und senkt langfristig die Betriebskosten. Besonders in batteriebetriebenen Geräten oder elektrisch angetriebenen Fahrzeugen wirkt sich dies unmittelbar auf die verfügbare Betriebszeit aus.

Die Entwicklung moderner Motorcontroller zeigt, dass eine effiziente BLDC-Ansteuerung weit mehr umfasst als das reine Schalten der Motorphasen. Erst das Zusammenspiel aus leistungsfähiger Hardware, intelligenter Software und einer optimal abgestimmten Regelstrategie ermöglicht einen zuverlässigen, leisen und wirtschaftlichen Betrieb. Mit den Fortschritten bei Halbleitern, Rechenleistung und digitalen Regelverfahren werden BLDC-Antriebe auch künftig eine Schlüsselrolle in zahlreichen industriellen und mobilen Anwendungen einnehmen.


https://www.oyostepper.de/goods-1463-Oukeda-B%C3%BCrstenloser-Gleichstrommotor-und-BLDC-Treiber-Kit-9555-Ncm-300W-24V48V-3000-Umin-Drehstrom.html

Mittwoch, 1. Juli 2026

Geräusch- und Vibrationsreduzierung bei Hohlwellen-Schrittmotoren

Hohlwellen-Schrittmotoren werden in zahlreichen industriellen Anwendungen eingesetzt, in denen präzise Bewegungsabläufe und eine kompakte Konstruktion gefragt sind. Besonders in Automatisierungssystemen, Verpackungsmaschinen, medizinischen Geräten oder optischen Anlagen spielt neben der Positioniergenauigkeit auch das Betriebsgeräusch eine wichtige Rolle. Eine wirksame Reduzierung von Geräuschen und Vibrationen verbessert nicht nur den Arbeitskomfort, sondern erhöht gleichzeitig die Lebensdauer der gesamten Antriebseinheit.

Vibrationen entstehen bei Schrittmotoren vor allem durch die diskrete Schrittbewegung des Rotors. Jede einzelne Schrittfolge erzeugt mechanische Impulse, die sich auf Welle, Lager und Maschinenrahmen übertragen können. Bei Hohlwellen-Schrittmotoren beeinflussen zusätzlich die Konstruktion der Hohlwelle, die angeschlossene Last sowie die Montagequalität das Schwingungsverhalten. Werden diese Faktoren bereits während der Entwicklung berücksichtigt, lassen sich unerwünschte Resonanzen deutlich verringern.

Ein entscheidender Ansatz besteht in der Auswahl einer geeigneten Ansteuerung. Moderne Treiber arbeiten mit Mikroschritttechnologie, wodurch sich die Stromregelung wesentlich feiner gestalten lässt. Anstelle sprunghafter Bewegungen entstehen gleichmäßigere Drehbewegungen, was sowohl die Geräuschentwicklung als auch die mechanische Belastung reduziert. Gleichzeitig verbessert sich die Laufruhe, insbesondere bei niedrigen und mittleren Drehzahlen, in denen Resonanzeffekte häufig auftreten.

Ebenso wichtig ist die mechanische Auslegung des Motors. Präzise gefertigte Lager, eine ausgewuchtete Rotorgeometrie und enge Fertigungstoleranzen tragen maßgeblich zu einem vibrationsarmen Betrieb bei. Hochwertige Materialien minimieren zusätzlich elastische Verformungen und verhindern unerwünschte Eigenschwingungen. Auch die Verbindung zwischen Motor und angeschlossenen Komponenten sollte spielfrei ausgeführt werden, damit keine zusätzlichen Schwingungsquellen entstehen.

Die Montage beeinflusst das Betriebsverhalten oft stärker als angenommen. Eine stabile Befestigung auf einem verwindungssteifen Maschinenrahmen verhindert die Übertragung von Schwingungen auf die gesamte Konstruktion. Ergänzend können elastische Dämpfungselemente oder speziell entwickelte Kupplungen eingesetzt werden, um Restvibrationen gezielt zu absorbieren. Dadurch verbessert sich nicht nur die Geräuschkulisse, sondern auch die Positioniergenauigkeit unter dynamischen Lastbedingungen.

Ein weiterer Aspekt betrifft die Abstimmung zwischen Motor, Last und Bewegungsprofil. Zu hohe Beschleunigungen oder ungeeignete Geschwindigkeitsbereiche können Resonanzen auslösen, obwohl der Motor technisch einwandfrei arbeitet. Durch eine sorgfältige Parametrierung der Steuerung lassen sich kritische Drehzahlbereiche vermeiden. Sanfte Beschleunigungs- und Bremsrampen sorgen dafür, dass die Bewegung gleichmäßig erfolgt und mechanische Belastungsspitzen reduziert werden.

Regelmäßige Wartung trägt ebenfalls zur dauerhaften Geräuschreduzierung bei. Verschlissene Lager, gelockerte Befestigungsschrauben oder beschädigte Kupplungen führen häufig zu erhöhten Vibrationen. Eine frühzeitige Inspektion verhindert Folgeschäden und erhält die ursprüngliche Leistungsfähigkeit des Antriebssystems. Gerade in Anlagen mit Dauerbetrieb zahlt sich eine vorbeugende Wartungsstrategie langfristig aus.

Mit einer Kombination aus intelligenter Ansteuerung, präziser Fertigung, fachgerechter Montage und optimal abgestimmten Bewegungsprofilen lassen sich Hohlwellen-Schrittmotoren deutlich leiser und vibrationsärmer betreiben. Das Ergebnis sind höhere Prozessstabilität, geringerer Verschleiß und eine verbesserte Produktqualität – Eigenschaften, die in modernen Fertigungssystemen zunehmend an Bedeutung gewinnen.

https://www.oyostepper.de/goods-1477-Oukeda-NEMA-34-Schrittmotor-mit-Hohlwelle-Bipolar-18%C2%B0-45-Nm-60A-21V-Doppelwelle-4-Dr%C3%A4hte.html

Dienstag, 16. Juni 2026

Wie beeinflusst die Getriebeübersetzung die Leistung eines DC-Getriebemotors?

Die Getriebeübersetzung zählt zu den entscheidenden Parametern bei der Auslegung eines DC-Getriebemotors. Obwohl der Gleichstrommotor selbst Drehzahl, Drehmoment und elektrische Leistung vorgibt, bestimmt das angeschlossene Getriebe maßgeblich, wie diese mechanische Energie an der Abtriebswelle tatsächlich zur Verfügung steht. Eine passende Übersetzung kann einen Motor effizient, kraftvoll und präzise machen; eine ungünstige Auslegung führt dagegen schnell zu Überlastung, Wärmeentwicklung oder unzureichender Dynamik.

Grundsätzlich beschreibt die Getriebeübersetzung das Verhältnis zwischen der Drehzahl des Motors und der Drehzahl am Ausgang des Getriebes. Bei einer Übersetzung von 50:1 dreht sich der Motor beispielsweise fünfzigmal, während sich die Abtriebswelle einmal bewegt. Dadurch sinkt die Ausgangsdrehzahl deutlich, während das verfügbare Drehmoment theoretisch im gleichen Verhältnis ansteigt. Genau dieser Effekt macht DC-Getriebemotoren für Anwendungen interessant, bei denen hohe Kraft bei niedriger Geschwindigkeit benötigt wird, etwa in Fördertechnik, Robotik, automatischen Türen oder Dosiersystemen.

In der Praxis ist dieser Zusammenhang jedoch nicht verlustfrei. Reibung in Zahnrädern, Lagern und Dichtungen reduziert den Wirkungsgrad des Getriebes. Je höher die Übersetzung und je komplexer der Getriebeaufbau, desto größer können die mechanischen Verluste ausfallen. Das bedeutet: Eine höhere Übersetzung liefert zwar mehr Drehmoment, kann aber gleichzeitig die Effizienz verringern und die thermische Belastung erhöhen. Bei Dauerbetrieb ist dieser Punkt besonders kritisch, da übermäßige Wärme die Lebensdauer von Motorwicklungen, Schmierstoffen und Getriebekomponenten deutlich verkürzen kann.

Auch das dynamische Verhalten wird durch die Übersetzung stark beeinflusst. Eine niedrige Übersetzung ermöglicht höhere Abtriebsdrehzahlen und bessere Reaktionsfähigkeit, bietet jedoch weniger Kraftreserve. Eine hohe Übersetzung verbessert dagegen die Haltekraft und die Fähigkeit, schwere Lasten zu bewegen, verlangsamt aber Beschleunigung und Richtungswechsel. Für präzise Positionieraufgaben kann eine größere Übersetzung vorteilhaft sein, weil sie feinere Bewegungen am Ausgang erlaubt. Gleichzeitig müssen Spiel, Elastizität und Rückstellverhalten des Getriebes berücksichtigt werden, da sie die Wiederholgenauigkeit beeinflussen.

Ein weiterer wichtiger Aspekt ist die Stromaufnahme des DC-Motors. Wird die Übersetzung zu niedrig gewählt, muss der Motor ein höheres Lastmoment direkt bewältigen. Dies führt zu steigender Stromaufnahme, stärkerer Erwärmung und möglicherweise zum Stillstand. Eine geeignete Übersetzung entlastet den Motor, weil sie das erforderliche Drehmoment mechanisch verstärkt. Allerdings darf die Übersetzung auch nicht überdimensioniert sein, da sonst die gewünschte Geschwindigkeit nicht erreicht wird und unnötige Verluste entstehen.

Die optimale Getriebeübersetzung ist daher immer ein Kompromiss zwischen Drehmoment, Drehzahl, Wirkungsgrad, Lebensdauer und Regelbarkeit. Sie sollte nicht isoliert betrachtet werden, sondern im Zusammenhang mit Lastprofil, Einschaltdauer, Versorgungsspannung, Umgebungstemperatur und Steuerungskonzept. Professionelle Motorauslegung beginnt deshalb mit der Analyse der realen Anwendung: Welche Last muss bewegt werden? Wie schnell soll die Bewegung erfolgen? Wie häufig startet und stoppt der Motor? Welche Genauigkeit ist erforderlich?

Zusammenfassend lässt sich sagen, dass die Getriebeübersetzung die Leistung eines DC-Getriebemotors nicht einfach „erhöht“, sondern sie gezielt umformt. Sie wandelt hohe Motordrehzahl in nutzbares Drehmoment um und passt den Motor an die Anforderungen der Anwendung an. Entscheidend ist eine ausgewogene Auswahl: Nur wenn Übersetzung, Motorleistung und Lastbedingungen harmonieren, arbeitet ein DC-Getriebemotor zuverlässig, effizient und langlebig.

Source: https://www.oyostepper.de/article-1256-Wie-beeinflusst-die-Getriebe%C3%BCbersetzung-die-Leistung-eines-DC-Getriebemotors.html

Montag, 8. Juni 2026

Wie reduziert man Vibrationen bei einem NEMA 17 Schrittmotor?

Ein NEMA 17 Schrittmotor ist robust, präzise und in vielen 3D-Druckern, CNC-Kleinmaschinen, Dosiersystemen oder Laborgeräten zu finden. Trotzdem zeigt gerade diese Motorgröße häufig ein typisches Problem: hörbare Resonanzen, ruckartige Bewegungen und mechanische Vibrationen. Die Ursache liegt selten im Motor allein. Meist entsteht das Problem aus dem Zusammenspiel von Ansteuerung, Last, Befestigung, Drehzahlbereich und Stromparametern.

Der erste Ansatzpunkt ist die Wahl des richtigen Treibers. Ein einfacher A4988 kann funktionieren, erzeugt aber oft deutlich mehr Laufgeräusche als moderne Treiber wie TMC2208, TMC2209 oder TMC5160. Besonders Treiber mit fein abgestimmtem Mikroschrittbetrieb und leiser Stromregelung reduzieren das Rastmoment spürbar. Mikroschritte machen den Motorlauf weicher, ersetzen aber keine ausreichende Mechanik. Wer von Vollschritt auf 16-, 32- oder 64-faches Microstepping wechselt, senkt die Schwingungsanregung deutlich, muss jedoch sicherstellen, dass das Drehmoment noch zur Anwendung passt.

Ebenso wichtig ist die korrekte Einstellung des Motorstroms. Zu wenig Strom führt zu Schrittverlusten und unruhigem Lauf, zu viel Strom erhitzt Motor und Treiber unnötig und kann ebenfalls Geräusche verstärken. Der Betriebsstrom sollte anhand des Datenblatts eingestellt und anschließend unter realer Last feinjustiert werden. Ein Motor, der permanent heiß wird, ist nicht automatisch „stärker“, sondern oft nur schlecht abgestimmt.

Ein weiterer kritischer Punkt ist die Beschleunigungsrampe. Viele Vibrationen entstehen nicht bei konstanter Drehzahl, sondern beim Starten, Stoppen oder schnellen Richtungswechsel. Zu aggressive Beschleunigungswerte reißen die Rotorposition regelrecht mit und regen Resonanzfrequenzen an. Eine weichere Rampe, S-Kurven-Beschleunigung oder eine angepasste Jerk-Einstellung kann hier mehr bewirken als ein Austausch des Motors. Besonders bei Riemenantrieben und Spindeln sollte die Bewegung nicht nur schnell, sondern dynamisch sauber sein.

Auch die mechanische Seite darf nicht unterschätzt werden. Ein NEMA 17 Schrittmotor sollte plan, fest und spannungsfrei montiert sein. Dünne Haltebleche wirken wie Lautsprechermembranen und verstärken jede Motorvibration. Massivere Motorhalter, Entkopplungselemente aus Gummi oder Kork sowie eine steifere Grundplatte können das Geräuschniveau deutlich senken. Dabei ist Vorsicht geboten: Eine zu weiche Entkopplung verbessert zwar die Akustik, kann aber die Positioniergenauigkeit verschlechtern.

Kupplungen, Riemenscheiben und Wellenadapter müssen exakt fluchten. Eine schief montierte flexible Kupplung kaschiert keinen Montagefehler, sondern erzeugt periodische Kräfte auf Lager und Motorwelle. Auch zu stark gespannte Zahnriemen sind problematisch. Sie erhöhen die Lagerlast und übertragen Schwingungen direkter auf den Rahmen. Ein korrekt gespannter Riemen läuft ruhiger als ein maximal gespannter.

Bei bestimmten Drehzahlen tritt Eigenresonanz auf. In diesem Fall hilft es, den kritischen Bereich zu vermeiden oder schnell zu durchfahren. Manche Systeme laufen bei etwas höherer oder niedrigerer Geschwindigkeit deutlich ruhiger. Praktisch ist daher ein Testlauf über verschiedene Drehzahlbereiche, während Strom, Beschleunigung und Last beobachtet werden.

Zusammengefasst reduziert man Vibrationen bei einem NEMA 17 nicht mit einer einzelnen Maßnahme, sondern durch saubere Abstimmung. Ein geeigneter Treiber, korrekt gesetzter Strom, sinnvolle Beschleunigungswerte, steife Montage und präzise Mechanik bilden gemeinsam die Grundlage für einen ruhigen, zuverlässigen Lauf. Wer systematisch vorgeht, erkennt schnell: Der leiseste Motor ist nicht immer der teuerste, sondern der am besten integrierte.


Mittwoch, 27. Mai 2026

Die Zukunft der bürstenlosen Außenläufermotoren

Bürstenlose Außenläufermotoren haben sich in den vergangenen Jahren von einer Speziallösung für Modellbau und Drohnentechnik zu einem wichtigen Bestandteil moderner Antriebssysteme entwickelt. Ihr Aufbau wirkt auf den ersten Blick schlicht, doch genau darin liegt ihre Stärke. Durch die außen rotierende Glocke entsteht ein hohes Drehmoment bei kompakter Bauweise. Diese Eigenschaft macht sie besonders attraktiv für Anwendungen, bei denen Gewicht, Effizienz und Laufruhe entscheidend sind.

In der Industrie wächst das Interesse an diesen Motoren spürbar. Hersteller von E-Bikes, Servicerobotern und autonomen Fahrzeugen setzen zunehmend auf Außenläuferkonzepte, weil sie weniger Verschleiß verursachen und gleichzeitig einen besseren Wirkungsgrad erreichen als viele herkömmliche Lösungen. Vor allem im urbanen Mobilitätssektor eröffnet dies neue Möglichkeiten. Elektrische Lieferfahrzeuge oder faltbare Mikrofahrzeuge benötigen Antriebe, die wenig Platz beanspruchen und dennoch zuverlässig arbeiten. Genau hier spielen Außenläufermotoren ihre Vorteile aus.

Auch die Materialentwicklung beeinflusst ihre Zukunft erheblich. Moderne Magnetwerkstoffe und hitzebeständige Wicklungen erlauben höhere Leistungsdichten als noch vor wenigen Jahren. Dadurch können Motoren kleiner gebaut werden, ohne an Kraft zu verlieren. Parallel dazu verbessert sich die digitale Steuerungstechnik. Sensorlose Regelsysteme reagieren heute schneller und präziser, was den Energieverbrauch reduziert und die Lebensdauer erhöht.

Außenläufermotor 24V 5000 U/min 0.05 Nm 30W 1.6 A 3 Phasen Bürstenloser DC-Getriebemotor

Ein weiterer Trend ist die Verbindung von Außenläufermotoren mit intelligenter Software. Künftig werden viele Systeme ihren Zustand selbst überwachen können. Temperatur, Belastung oder Vibrationen lassen sich in Echtzeit analysieren, wodurch Wartungen planbarer werden. Besonders in automatisierten Fabriken oder bei Lieferdrohnen ist diese Fähigkeit von großer Bedeutung, da Ausfälle hohe Kosten verursachen können.

Trotz aller Fortschritte bleiben Herausforderungen bestehen. Die Kühlung kompakter Hochleistungsmotoren ist technisch anspruchsvoll, ebenso die Versorgung mit seltenen Rohstoffen für starke Permanentmagnete. Deshalb investieren viele Unternehmen in neue Recyclingverfahren und alternative Magnetmaterialien. Nachhaltigkeit entwickelt sich zunehmend zu einem entscheidenden Wettbewerbsfaktor.

Die Zukunft der bürstenlosen Außenläufermotoren wird nicht allein von höherer Leistung bestimmt, sondern vor allem von intelligenter Integration. Je stärker Mobilität, Automatisierung und Energieeffizienz miteinander verschmelzen, desto wichtiger werden flexible und langlebige Antriebslösungen. Außenläufermotoren besitzen dafür beste Voraussetzungen und dürften in vielen Bereichen zu einer Schlüsseltechnologie der kommenden Jahrzehnte werden.

https://www.oyostepper.de/goods-684-Au%C3%9Fenl%C3%A4ufermotor-24V-5250-Umin-0084Nm-50W-26-A-3-Phasen-B%C3%BCrstenloser-DC-Getriebemotor.html

Sonntag, 17. Mai 2026

Geräuschreduzierung bei Schrittmotoren mit Getriebe

Schrittmotoren mit Getriebe gelten als robuste Lösung, wenn präzise Positionierung, hohes Haltemoment und kompakte Bauform zusammenkommen müssen. In Laborgeräten, Verpackungsmaschinen, Kamerasystemen oder kleinen Linearantrieben leisten sie täglich zuverlässige Arbeit. Ihre akustische Seite wird jedoch oft erst dann beachtet, wenn der Prototyp bereits läuft: ein hochfrequentes Singen, periodisches Klackern oder raues Brummen macht deutlich, dass Drehmoment allein noch kein guter Antrieb ist.

Die Geräuschentstehung beginnt im Schrittmotor selbst. Anders als ein kontinuierlich kommutierter Servomotor bewegt sich der Rotor in diskreten Winkelschritten. Jeder Stromimpuls erzeugt ein magnetisches Rastmoment, das den Rotor beschleunigt und wieder abbremst. Trifft diese Anregung auf die Eigenfrequenz des Motors, des Getriebes oder der angebundenen Mechanik, entsteht Resonanz. Das Getriebe verstärkt bestimmte Frequenzen zusätzlich: Zahnflankenspiel, Teilungsfehler, elastische Verformung der Wellen und ungleichmäßige Schmierung wirken wie kleine mechanische Lautsprecher.

Ein wirksamer Ansatz liegt in der elektrischen Ansteuerung. Voll- und Halbschrittbetrieb sind zwar einfach, akustisch aber selten optimal. Deutlich ruhiger arbeitet ein sauber eingestellter Mikroschrittbetrieb, bei dem die Phasenströme sinusähnlich geregelt werden. Entscheidend ist nicht die nominelle Auflösung des Treibers, sondern die Qualität der Stromregelung. Zu hohe Chopper-Frequenzen, schlecht abgestimmte Decay-Modi oder überdimensionierte Motorströme können ein leises System unnötig hart machen. In der Praxis lohnt es sich, Stromreserve nicht mit Dauerstrom zu verwechseln: Der Motor sollte so viel Strom erhalten wie nötig, nicht so viel wie möglich.

Auch die Drehzahlrampe hat großen Einfluss. Abrupte Starts regen Getriebestufen und Kupplungen impulsartig an. Eine S-Kurven-Rampe reduziert den Ruck, verteilt die Energie breiter über die Zeit und vermeidet das typische Anschlaggeräusch bei Lastwechseln. Besonders bei Planeten- und Stirnradgetrieben zeigen sich deutliche Unterschiede, wenn Beschleunigung und Verzögerung nicht linear, sondern jerk-limitiert geführt werden.

Mechanisch beginnt Geräuschreduzierung bei der Auswahl des Getriebes. Präzisionsgetriebe mit engem Zahnflankenspiel laufen nicht automatisch leiser; sie übertragen Körperschall oft sogar direkter. Kunststoffzahnräder, Schrägverzahnung oder optimierte Schmierstoffe können akustisch günstiger sein, sofern Temperatur, Lebensdauer und Lastkollektiv passen. Wichtig ist außerdem die Lagerung. Ein Motor, der starr auf eine dünne Blechwand geschraubt wird, nutzt diese Wand als Resonanzkörper. Dämpfende Zwischenlagen, steifere Montageflächen oder entkoppelte Halterungen bringen häufig mehr als ein teurerer Motor.

Nicht unterschätzt werden darf die Lastseite. Exzentrische Riemenscheiben, verspannte Linearführungen oder schlecht fluchtende Kupplungen erzeugen wechselnde Drehmomente, die der Schrittmotor hörbar ausregelt. Eine saubere Ausrichtung, geringe Reibwertschwankungen und passende Massenträgheit sind daher keine Nebensachen, sondern Teil des akustischen Designs.

Am Ende entsteht ein leiser Schrittmotorantrieb nicht durch eine einzelne Maßnahme. Er ist das Ergebnis aus passender Motorauslegung, feinfühliger Stromregelung, intelligenter Bewegungsführung, getriebegerechter Montage und sorgfältiger Mechanik. Wer Geräusch erst nachträglich bekämpft, greift meist zu Dämpfern und Kompromissen. Wer es von Anfang an mitkonstruiert, erhält einen Antrieb, der nicht nur präzise läuft, sondern auch akustisch zur Qualität der Maschine passt.

Source: https://www.oyostepper.de/article-1252-Ger%C3%A4uschreduzierung-bei-Schrittmotoren-mit-Getriebe.html

Freitag, 8. Mai 2026

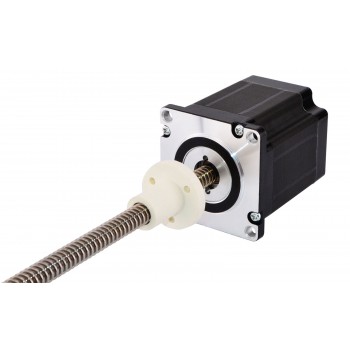
Nachhaltigkeit und Umweltaspekte linearer Schrittmotoren

Lineare Schrittmotoren gelten in vielen Automatisierungsbereichen als präzise, robuste und vergleichsweise einfach zu integrierende Antriebslösung. Ihre ökologische Bewertung hängt jedoch nicht allein vom Stromverbrauch im Betrieb ab. Entscheidend ist der gesamte Lebenszyklus: Rohstoffgewinnung, Fertigung, Nutzung, Wartung und spätere Verwertung.

Ein wesentlicher Nachhaltigkeitsvorteil linearer Schrittmotoren liegt in ihrer direkten Bewegungsumsetzung. Im Gegensatz zu rotatorischen Motoren mit Spindeln, Riemen oder Getrieben erzeugen sie die lineare Bewegung ohne zusätzliche mechanische Umwandlungselemente. Dadurch sinkt die Zahl verschleißanfälliger Bauteile. Weniger Reibung, geringerer Wartungsaufwand und eine längere Lebensdauer können den Materialeinsatz über die Nutzungszeit deutlich reduzieren. Besonders in präzisen Positioniersystemen, etwa in der Medizintechnik, Halbleiterfertigung oder Laborautomation, kann diese Bauweise Stillstandszeiten verringern und Ressourcen schonen.

Gleichzeitig darf der Energiebedarf nicht pauschal positiv bewertet werden. Schrittmotoren werden häufig mit Haltestrom betrieben, auch wenn keine Bewegung stattfindet. Dieser Betriebsmodus kann zu unnötigen Verlusten führen, insbesondere bei Anlagen mit langen Wartezeiten. Eine nachhaltige Auslegung erfordert daher intelligente Treiber, stromreduzierte Haltephasen, bedarfsgerechte Dimensionierung und eine sorgfältige thermische Planung. Ein überdimensionierter Motor wirkt zwar betriebssicher, verursacht aber dauerhaft höhere elektrische Verluste und mehr Materialverbrauch. Aus ökologischer Sicht ist die passende Auslegung oft wirksamer als der Austausch einzelner Komponenten gegen vermeintlich „grünere“ Alternativen.

Auch die Materialseite verdient Aufmerksamkeit. Lineare Schrittmotoren enthalten Kupferwicklungen, Stahlkomponenten, Isolierstoffe und häufig Permanentmagnete. Je nach Magnetmaterial können seltene Erden eine Rolle spielen, deren Gewinnung mit erheblichen Umweltbelastungen verbunden sein kann. Hersteller sind deshalb gefordert, Magnetwerkstoffe effizient einzusetzen, recyclingfähige Konstruktionen zu entwickeln und Lieferketten transparenter zu gestalten. Modular aufgebaute Motoren, bei denen Spulen, Führungen oder Sensoreinheiten separat ersetzt werden können, verlängern die Nutzungsdauer und verbessern die Reparierbarkeit.

Ein weiterer Umweltaspekt betrifft Schmierung und Partikelemission. Direktantriebe können mechanische Übertragungselemente reduzieren und damit auch den Bedarf an Schmierstoffen senken. In Reinraum- oder Laborumgebungen ist dies nicht nur technisch, sondern auch ökologisch relevant, weil weniger kontaminierte Betriebsstoffe entsorgt werden müssen. Allerdings hängt dieser Vorteil stark von der konkreten Führungstechnik ab. Der Motor allein ist selten das gesamte System; Lager, Schienen, Kühleinheiten und Steuerung bestimmen die Umweltbilanz mit.

Für eine nachhaltige Anwendung linearer Schrittmotoren ist daher ein systemischer Blick notwendig. Energieeffiziente Ansteuerung, präzise Dimensionierung, langlebige Werkstoffe, reparaturfreundliches Design und ein Konzept für Wiederverwendung oder Recycling sollten bereits in der Entwicklungsphase berücksichtigt werden. Richtig eingesetzt können lineare Schrittmotoren zu ressourcenschonenden Automatisierungslösungen beitragen. Ihre Nachhaltigkeit entsteht jedoch nicht automatisch aus der Technologie selbst, sondern aus einer technisch sauberen und verantwortungsvollen Systemauslegung.


Wassergekühlte Spindelmotoren warten und richtig pflegen

Eine wassergekühlte Spindel arbeitet unter hoher thermischer und mechanischer Belastung. Beim Fräsen entstehen nicht nur Drehzahlen von meh...