Dienstag, 28. Oktober 2025

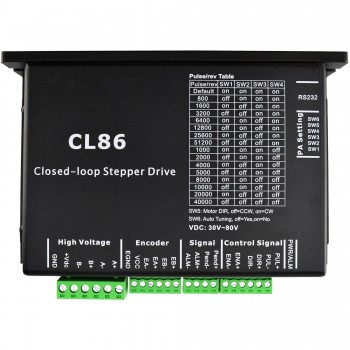
5 Gründe, warum Closed Loop Schrittmotoren den Unterschied machen

In der modernen Antriebstechnik spielt Präzision eine immer größere Rolle. Maschinen und Anlagen werden komplexer, Produktionsprozesse schneller, und die Anforderungen an Genauigkeit steigen stetig. In diesem Kontext gewinnen Closed Loop Schrittmotoren zunehmend an Bedeutung. Im Gegensatz zu herkömmlichen Open-Loop-Systemen bieten sie zahlreiche Vorteile, die sowohl die Effizienz als auch die Zuverlässigkeit von Anwendungen deutlich verbessern. Im Folgenden werden fünf entscheidende Gründe vorgestellt, warum Closed Loop Schrittmotoren den Unterschied machen.

1. Präzision und Positionsgenauigkeit
Ein wesentlicher Vorteil von Closed Loop Schrittmotoren liegt in ihrer hohen Positionsgenauigkeit. Durch den Einsatz eines Encoders wird die tatsächliche Rotorposition kontinuierlich überwacht. Das System erkennt sofort, wenn eine Abweichung auftritt, und korrigiert diese in Echtzeit. Dadurch entfällt das Risiko von Schrittverlusten, wie sie bei Open-Loop-Systemen häufig auftreten. Diese präzise Rückkopplung ermöglicht Anwendungen, die ein hohes Maß an Wiederholgenauigkeit erfordern – etwa in CNC-Maschinen, 3D-Druckern oder automatisierten Montagesystemen.
2. Energieeffizienz und geringere Wärmeentwicklung
Closed-Loop-Systeme arbeiten deutlich energieeffizienter. Da die Motorsteuerung stets über die aktuelle Position informiert ist, wird nur so viel Strom eingespeist, wie tatsächlich benötigt wird. Im Gegensatz dazu laufen Open Loop Motoren meist mit konstantem Strom, unabhängig von der Last. Dies führt nicht nur zu Energieverschwendung, sondern auch zu erhöhter Wärmeentwicklung. Closed Loop Schrittmotoren bleiben kühler, was ihre Lebensdauer verlängert und den Bedarf an zusätzlicher Kühlung reduziert.
3. Sanfter Lauf und weniger Vibrationen
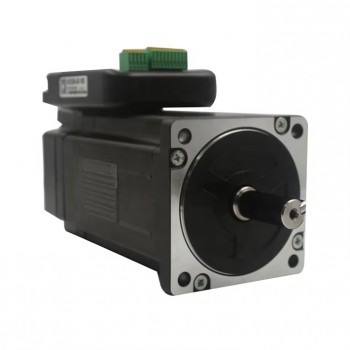
Dank der Rückkopplungsregelung arbeiten Closed Loop Schrittmotoren besonders ruhig. Die Drehbewegung verläuft gleichmäßiger, da das System ständig kleine Positionsfehler korrigiert. Dies führt zu einem weicheren Bewegungsablauf und reduziert Vibrationen, die bei klassischen Schrittmotoren oft störend sind. Diese Laufruhe ist vor allem in Anwendungen wie optischen Geräten, Laborautomatisierung oder medizinischer Technik von großem Vorteil, wo Präzision und Stabilität entscheidend sind.
4. Höhere Dynamik und Drehmomentleistung
Ein weiterer wichtiger Punkt ist die verbesserte Dynamik. Closed Loop Schrittmotoren können mit höheren Beschleunigungen und Drehzahlen betrieben werden, ohne dass das Risiko von Schrittverlusten besteht. Gleichzeitig liefern sie bei Bedarf ein höheres Drehmoment, da die Steuerung aktiv auf Laständerungen reagiert. Damit eignen sie sich hervorragend für Anwendungen mit variabler Belastung oder schnellen Bewegungsabläufen, wie etwa in Robotiksystemen oder Förderanlagen.
5. Zuverlässigkeit und Wartungsfreundlichkeit
Schließlich punkten Closed Loop Schrittmotoren durch ihre Zuverlässigkeit. Durch die kontinuierliche Überwachung der Motorleistung lassen sich Unregelmäßigkeiten frühzeitig erkennen. Dies erleichtert die Diagnose und verhindert ungeplante Ausfallzeiten. Viele Systeme bieten zudem integrierte Schutzmechanismen gegen Überlast oder Überhitzung, was die Betriebssicherheit zusätzlich erhöht. Die geringere thermische Belastung reduziert außerdem den Wartungsaufwand und steigert die Gesamtlebensdauer der Anlage.
Closed Loop Schrittmotoren vereinen die Präzision eines Servoantriebs mit der Einfachheit eines Schrittmotors. Sie bieten eine optimale Kombination aus Genauigkeit, Effizienz und Zuverlässigkeit – Eigenschaften, die in der modernen Industrie unverzichtbar sind. Wer seine Maschinenleistung steigern, Energie sparen und langfristig Betriebskosten senken möchte, kommt an Closed-Loop-Technologie kaum vorbei. Sie ist nicht nur ein technologischer Fortschritt, sondern ein echter Unterschiedsmacher in der Antriebstechnik.

Dienstag, 21. Oktober 2025

Kühlung, Drehmoment, Drehzahl – Worauf es beim Spindelmotor ankommt

Der Spindelmotor ist das Herz jeder Werkzeugmaschine. Seine Leistung entscheidet darüber, ob gefräst, gebohrt oder geschliffen wird – präzise, schnell und zuverlässig. Doch worauf kommt es bei der Auswahl und Auslegung eines Spindelmotors wirklich an? Drei Faktoren sind entscheidend: Kühlung, Drehmoment und Drehzahl.

1. Kühlung – die Basis für konstante Leistung

Hohe Drehzahlen erzeugen Wärme. Ohne effiziente Kühlung verliert der Motor an Präzision, Lebensdauer und Effizienz. Luftkühlung reicht bei leichten Anwendungen aus, stößt aber bei Dauerbetrieb schnell an Grenzen. Flüssigkeitskühlung sorgt für stabile Temperaturen und gleichmäßige Ausdehnung – ein Muss bei Hochgeschwindigkeitsspindeln. Wer auf Dauerpräzision setzt, kommt an einem durchdachten Kühlsystem nicht vorbei.


2. Drehmoment – Kraft entscheidet über Material und Bearbeitungsart

Nicht jede Anwendung braucht maximale Drehzahl, aber jede braucht das passende Drehmoment. Bei der Schwerzerspanung – etwa beim Stahlfräsen – zählt Drehmoment mehr als Geschwindigkeit. Umgekehrt benötigen kleine Werkzeuge, die Aluminium oder Kunststoff bearbeiten, eher hohe Drehzahlen bei moderatem Drehmoment. Die Kunst liegt darin, die Balance zu finden: ein Motor, der in beiden Bereichen Reserven bietet, liefert langfristig die beste Performance.

3. Drehzahl – Geschwindigkeit mit Grenzen

Hohe Drehzahlen versprechen kurze Taktzeiten, aber sie erhöhen auch die mechanische Belastung und den Verschleiß. Entscheidend ist, dass der Motor seine Nenndrehzahl ohne Vibrationen erreicht. Moderne Spindeln arbeiten mit Präzisionslagern und digitalen Regelungen, die selbst bei 40.000 U/min noch Laufruhe gewährleisten. Trotzdem gilt: Geschwindigkeit ist nur dann ein Vorteil, wenn die Maschine sie präzise kontrollieren kann.

Ein leistungsfähiger Spindelmotor entsteht nicht durch extreme Werte in einem Bereich, sondern durch das Zusammenspiel von Kühlung, Drehmoment und Drehzahl. Erst wenn diese drei Parameter aufeinander abgestimmt sind – technisch, thermisch und steuerungstechnisch – läuft die Maschine rund. Für Anwender bedeutet das: Nicht nach dem stärksten oder schnellsten Motor suchen, sondern nach dem am besten abgestimmten.

Verwandte Artikel: https://blog.libero.it/wp/oyostepperde22/2025/09/19/wie-wahlen-sie-den-richtigen-ausenlaufermotor-fur-ihr-rc-modell-aus/

Freitag, 10. Oktober 2025

Wie wähle ich den richtigen NEMA 17 für mein Projekt?

Die Wahl des richtigen NEMA 17 Schrittmotors für ein Projekt kann eine entscheidende Rolle in der Leistung und Effizienz eines Systems spielen. NEMA 17 bezeichnet die Standardgröße des Motors, wobei die Zahlen die physikalischen Abmessungen des Flansches des Motors angeben – konkret, 1,7 Zoll (ca. 43,18 mm) im Durchmesser. Diese Art von Schrittmotor wird häufig in Anwendungen wie 3D-Druckern, CNC-Maschinen und Robotik verwendet. Doch wie trifft man eine fundierte Wahl unter den vielen verfügbaren Varianten? Es gibt mehrere wichtige Faktoren, die berücksichtigt werden sollten, um den richtigen NEMA 17 Motor für ein spezifisches Projekt zu finden.

1. Drehmomentanforderungen

Der wichtigste Faktor bei der Auswahl eines Schrittmotors ist das benötigte Drehmoment für die Anwendung. Schrittmotoren arbeiten durch präzise Steuerung ihrer Phasenströme und erzeugen Drehmoment in kleinen, diskreten Schritten. Das richtige Drehmoment zu wählen, ist essenziell, um die gewünschte Leistung zu erzielen. Ein zu schwacher Motor könnte die mechanische Last nicht bewegen, während ein zu starker Motor unnötig Energie verbraucht und möglicherweise unnötig schwer und teuer ist.

Die Drehmomentwerte werden in der Regel in Newtonmetern (Nm) oder Unzen pro Zoll (oz·in) angegeben. Um das benötigte Drehmoment zu bestimmen, sollten Sie die mechanische Last und die Geschwindigkeit, mit der diese bewegt werden soll, genau berechnen. Beispielsweise könnte ein 3D-Drucker mit höheren Präzisionsanforderungen einen Motor mit einem höheren Drehmoment benötigen als ein einfaches Positionierungssystem.

2. Spannung und Strom

Jeder Schrittmotor hat eine bestimmte Nennspannung und einen maximalen Strom, der an die Steuerungseinheit angepasst werden muss. Die Nennspannung ist wichtig, um sicherzustellen, dass der Motor effizient arbeitet und nicht überhitzt. Der Strom muss so gewählt werden, dass er das Drehmoment des Motors maximiert, ohne den Motor zu beschädigen.

Ein Motor, der bei einer höheren Spannung betrieben wird, kann mehr Leistung liefern und schneller reagieren, aber auch eine genauere Steuerung des Stroms ist erforderlich, um den Motor nicht zu überlasten. In der Praxis wird der Motor in den meisten Anwendungen durch eine Treiberschaltung mit Mikroschrittsteuerung betrieben, die den Strom dynamisch anpasst und so eine gleichmäßige Bewegung ermöglicht.

3. Schrittwinkel

Der Schrittwinkel beschreibt den Winkel, den der Motor pro Schritt macht, wenn er von einem Mikrosteuermodul angesteuert wird. Ein kleinerer Schrittwinkel bedeutet eine höhere Präzision bei der Positionierung, was in Anwendungen wie 3D-Druckern oder CNC-Maschinen wichtig ist, wo hohe Genauigkeit erforderlich ist. Der Standard-Schrittwinkel eines NEMA 17 Motors liegt oft bei 1,8° (200 Schritte pro Umdrehung), aber es gibt auch Motoren mit kleineren Schritten (z. B. 0,9°) für noch genauere Steuerungen.

4. Bauform und Gehäuse

Ein weiterer Aspekt, der oft übersehen wird, ist die Bauform des Motors. NEMA 17 Motoren sind in verschiedenen Varianten und Bauformen erhältlich, die sich hinsichtlich ihrer Länge und Gehäusestruktur unterscheiden. Einige haben zusätzliche Kühlrippen, die die Wärmeableitung verbessern und den Motor effizienter machen. Bei höheren Lasten oder schnelleren Bewegungen kann es notwendig sein, einen Motor mit besserer Kühlung zu wählen, um Überhitzung und Leistungsverlust zu vermeiden.

5. Kompatibilität mit Steuerungseinheit

Die Steuerungseinheit, die den Motor antreibt, muss mit dem gewählten NEMA 17 Motor kompatibel sein. Achten Sie darauf, dass die Steuerungseinheit die entsprechenden Spannungs- und Stromanforderungen des Motors unterstützen kann. Wenn Sie eine spezielle Anwendung wie einen 3D-Drucker oder eine CNC-Maschine haben, sollten Sie sicherstellen, dass sowohl der Motor als auch die Steuerungseinheit von der gleichen Marke oder einem etablierten Anbieter stammen, der Unterstützung und Optimierungen für die Interoperabilität bietet.

6. Kosten und Verfügbarkeit

Zuletzt spielen auch die Kosten eine Rolle bei der Wahl des richtigen NEMA 17 Motors. Hochwertige Motoren mit höherem Drehmoment und zusätzlicher Präzision können teurer sein. Doch auch günstigere Modelle bieten oft eine ausreichende Leistung für viele Anwendungen. Achten Sie auf die Verfügbarkeit von Ersatzteilen und auf eine gute Dokumentation, die Ihnen hilft, den Motor optimal zu betreiben und bei Bedarf zu warten.

Die Wahl des richtigen NEMA 17 Motors erfordert eine sorgfältige Abwägung mehrerer Faktoren, einschließlich Drehmoment, Strombedarf, Präzision, Bauform und Kompatibilität mit der Steuerungseinheit. Wer diese Parameter genau berücksichtigt, wird einen Motor finden, der nicht nur die Anforderungen seines Projekts erfüllt, sondern auch die Leistung maximiert und langfristige Zuverlässigkeit bietet. Ein gut ausgewählter NEMA 17 Motor kann den Unterschied zwischen einem erfolgreichen und einem ineffizienten Projekt ausmachen.

Source: https://www.oyostepper.de/article-1224-Wie-w%C3%A4hle-ich-den-richtigen-NEMA-17-f%C3%BCr-mein-Projekt.html

Mittwoch, 24. September 2025

Wann lohnt sich ein linearer Schrittmotor gegenüber einem Servo?

In der Automatisierungstechnik stehen Entwickler häufig vor der Entscheidung, ob ein linearer Schrittmotor oder ein Servoantrieb die bessere Lösung ist. Beide Technologien haben ihre Stärken, doch die Wahl hängt stark vom Einsatzgebiet ab. Ein linearer Schrittmotor kann in vielen Fällen nicht nur eine kostengünstige, sondern auch eine technisch saubere Alternative zum Servo darstellen.

Ein erster Vorteil des Schrittmotors liegt in seiner Einfachheit. Er arbeitet nach dem Prinzip der offenen Steuerung: Jeder Impuls entspricht einer festen Bewegung. Dadurch entfällt in vielen Anwendungen der Bedarf an komplexer Rückkopplungstechnik. Das reduziert sowohl die Elektronik als auch die Softwareanforderungen. Besonders in Systemen mit klar definierten und wiederholbaren Bewegungsabläufen spart dies Entwicklungszeit und Kosten.

Ein weiterer Punkt ist die Präzision bei niedrigen Geschwindigkeiten. Schrittmotoren sind in der Lage, sehr kleine Schritte direkt und ohne zusätzliches Getriebe umzusetzen. Das macht sie ideal für Positionieraufgaben im Millimeter- oder sogar Mikrometerbereich, etwa in Laborautomatisierung, Optikjustierung oder kleinen Dosiersystemen. Servoantriebe erreichen zwar ebenfalls hohe Genauigkeit, benötigen dafür aber meist Encoder und aufwändige Regelung.

Auch wirtschaftlich hat der lineare Schrittmotor Vorteile. Für Anwendungen mit moderaten Leistungsanforderungen ist er meist günstiger in Anschaffung und Wartung. Servosysteme lohnen sich erst, wenn höhere Dynamik, große Kräfte oder besonders schnelle Beschleunigungen verlangt werden. Für einen einfachen Transport, das wiederholte Anfahren von Positionen oder das präzise Verschieben kleiner Lasten genügt oft ein Schrittmotor – und das bei deutlich geringeren Gesamtkosten.

Natürlich gibt es auch Grenzen. Wer hohe Geschwindigkeiten, sehr gleichmäßige Laufcharakteristik oder ein hohes Drehmoment über den gesamten Geschwindigkeitsbereich benötigt, wird mit einem Servoantrieb besser fahren. Auch bei stark schwankenden Lasten ist die geschlossene Regelung eines Servos überlegen. Dennoch ist es falsch, den Schrittmotor nur als „kleinen Bruder“ zu sehen. In linearen Anwendungen spielt er seine Einfachheit und Präzision überzeugend aus.

Zusammengefasst lohnt sich ein linearer Schrittmotor vor allem dann, wenn Wiederholgenauigkeit, einfache Steuerung und Kostenoptimierung im Vordergrund stehen. Servoantriebe rechtfertigen ihren Einsatz hingegen, wenn Dynamik, hohe Kräfte und flexible Lastanpassung entscheidend sind. Für den Konstrukteur bedeutet das: Je klarer die Anforderungen definiert sind, desto leichter lässt sich die richtige Wahl treffen.

Dienstag, 16. September 2025

Schrittmotor Treiber richtig kühlen: Tipps für eine lange Lebensdauer

Schrittmotoren sind in der heutigen Industrie und Technik von zentraler Bedeutung, sei es in CNC-Maschinen, 3D-Druckern oder Robotern. Ein wesentlicher Bestandteil der Schrittmotorensteuerung sind die sogenannten Schrittmotor Treiber. Diese Treiber steuern den Motor und sorgen dafür, dass er präzise und effizient arbeitet. Allerdings sind Schrittmotor-Treiber anfällig für Überhitzung, was zu Leistungseinbußen und sogar Schäden führen kann. Daher ist eine effektive Kühlung der Schrittmotor Treiber entscheidend, um ihre Lebensdauer zu verlängern und ihre Leistung zu optimieren.

Warum ist Kühlung wichtig?

Die Schrittmotor Treiber arbeiten durch die Umwandlung elektrischer Energie in mechanische Bewegung, was zu Wärmeentwicklung führt. Diese Wärme kann sich in den elektronischen Bauteilen des Treibers stauen, was nicht nur die Effizienz verringert, sondern auch die Gefahr von Überhitzung und Fehlfunktionen birgt. Wenn ein Treiber über längere Zeiträume überhitzt, kann dies die Lebensdauer erheblich verkürzen und im schlimmsten Fall zu einem kompletten Ausfall des Systems führen.

Tipps zur richtigen Kühlung von Schrittmotor Treibern

Verwendung von Kühlkörpern

Eine der effektivsten Methoden, um die Wärme von den Schrittmotor Treibern abzuleiten, ist die Installation von Kühlkörpern. Kühlkörper bestehen meist aus Aluminium und vergrößern die Oberfläche des Treibers, wodurch die Wärme schneller abgegeben werden kann. Sie sollten darauf achten, dass der Kühlkörper korrekt auf die Wärmequelle aufgebracht ist. Ein guter Kontakt zwischen Kühlkörper und Treiber sorgt für eine effiziente Wärmeabfuhr.

Aktive Kühlung durch Lüfter

Ein Lüfter kann die Kühlung weiter verbessern, indem er die Luftzirkulation um den Schrittmotor Treiber erhöht. Besonders bei leistungsstärkeren oder hoch belasteten Treibern kann der Einsatz eines Lüfters sinnvoll sein. Der Luftstrom hilft dabei, die von den Kühlkörpern abgeleitete Wärme schnell zu entfernen und sorgt so für eine konstante Betriebstemperatur. Achten Sie darauf, dass der Lüfter regelmäßig gewartet wird, um Staubansammlungen und daraus resultierende Kühlprobleme zu vermeiden.

Optimierung der Platzierung des Treibers

Die Platzierung des Schrittmotor Treibers in einem gut belüfteten Bereich kann ebenfalls die Kühlung erheblich verbessern. Vermeiden Sie es, den Treiber in engen, schlecht belüfteten Gehäusen zu platzieren. Ein offenes Design oder ein Gehäuse mit Lüftungsöffnungen trägt dazu bei, die Temperatur niedrig zu halten. Idealerweise sollte der Treiber in einem Bereich installiert werden, der nicht direkt von der Wärmequelle anderer Komponenten betroffen ist.

Temperaturüberwachung und -regelung

Ein Temperaturüberwachungssystem kann dabei helfen, die Temperatur des Schrittmotor Treibers kontinuierlich zu überwachen und bei Bedarf Maßnahmen zu ergreifen. Einige Schrittmotor Treiber haben integrierte Temperatursensoren, die bei Überhitzung automatisch abschalten oder die Leistung drosseln. Dies schützt die Elektronik vor Schäden und hilft, die Lebensdauer des Treibers zu verlängern.

Wartung der Kühlungssysteme

Wie jedes andere mechanische System müssen auch die Kühlkomponenten regelmäßig gewartet werden. Kühlkörper können mit Staub und Schmutz bedeckt werden, was ihre Effektivität beeinträchtigt. Stellen Sie sicher, dass alle Lüfter und Kühlkörper regelmäßig gereinigt werden. Ein verstopfter Lüfter oder ein verschmutzter Kühlkörper kann die Kühlleistung stark verringern und zu einer Überhitzung führen.

Einsatz von temperaturgesteuerten Lüftern

Ein weiteres hilfreiches Kühlungssystem sind temperaturgesteuerte Lüfter. Diese Lüfter schalten sich nur ein, wenn die Temperatur des Treibers einen bestimmten Schwellenwert überschreitet. Dies spart Energie und reduziert den Geräuschpegel, während gleichzeitig gewährleistet wird, dass der Treiber immer im optimalen Temperaturbereich arbeitet.

Die richtige Kühlung von Schrittmotor Treibern ist entscheidend für deren Leistung und Lebensdauer. Durch die Verwendung von Kühlkörpern, aktiver Kühlung durch Lüfter, einer optimalen Platzierung sowie einer regelmäßigen Wartung können Sie sicherstellen, dass Ihre Schrittmotor Treiber effizient arbeiten und lange halten. Ein gut geplantes Kühlsystem schützt nicht nur vor Überhitzung, sondern trägt auch dazu bei, die Betriebskosten zu senken und die Zuverlässigkeit Ihrer Maschinen zu erhöhen.

Source: https://www.oyostepper.de/article-1221-Schrittmotor-Treiber-richtig-k%C3%BChlen-Tipps-f%C3%BCr-eine-lange-Lebensdauer.html

Dienstag, 9. September 2025

Wie KI die Regelung von Spindelmotoren verbessert

In der modernen Fertigungstechnik spielen Spindelmotoren eine entscheidende Rolle. Sie sind die treibende Kraft hinter Maschinen, die in hochpräzisen Anwendungen wie der Bearbeitung von Metall, Kunststoff und anderen Materialien verwendet werden. Spindelmotoren gewährleisten hohe Drehzahlen und exakte Positionierungen – Anforderungen, die in vielen Industrien unerlässlich sind. Doch wie kann man diese Motoren noch effizienter und präziser steuern? Die Antwort liegt in der Künstlichen Intelligenz (KI), die zunehmend die Regelung von Spindelmotoren optimiert.

Traditionelle Regelungsmethoden

Traditionell wird die Regelung von Spindelmotoren durch PID-Regler (Proportional-Integral-Differential) oder fortgeschrittene Steuerungen wie Fuzzy Logic erreicht. Diese Methoden haben sich in vielen Bereichen als zuverlässig erwiesen. Sie arbeiten jedoch in festen, vordefinierten Parametern, was bedeutet, dass sie Schwierigkeiten haben, sich dynamisch an wechselnde Betriebsbedingungen anzupassen. Änderungen in der Belastung, Drehzahl oder Temperatur eines Motors können das Verhalten eines Spindelmotorensystems beeinflussen, was in vielen Fällen zu Leistungseinbußen oder gar zu Ausfällen führen kann.

KI-gesteuerte Regelung: Die Revolution der Anpassungsfähigkeit

Die Integration von KI in die Regelung von Spindelmotoren eröffnet völlig neue Möglichkeiten. Künstliche Intelligenz, insbesondere maschinelles Lernen (ML), ermöglicht eine adaptivere und präzisere Steuerung. Im Gegensatz zu klassischen Methoden, die auf festen Algorithmen beruhen, kann ein KI-gestütztes System aus den Daten lernen, die der Motor während des Betriebs generiert. Das bedeutet, dass der Motor die Fähigkeit hat, sich in Echtzeit an Veränderungen anzupassen und die optimale Leistung aufrechtzuerhalten, selbst wenn äußere Bedingungen schwanken.

Fehlererkennung und -vorhersage: KI kann Muster in den Betriebsdaten erkennen und frühzeitig Anzeichen von Fehlern oder Anomalien identifizieren. Dies ermöglicht eine proaktive Wartung, bevor ernsthafte Schäden auftreten. Beispielsweise kann eine KI feststellen, wenn sich Vibrationen oder Temperaturanstiege ungewöhnlich entwickeln, die auf Verschleiß oder eine Fehlfunktion hindeuten. Durch die frühzeitige Erkennung können Ausfälle minimiert und die Lebensdauer des Motors verlängert werden.


Echtzeit-Optimierung der Motorsteuerung: Maschinelles Lernen kann kontinuierlich die besten Steuerparameter in Echtzeit ermitteln. Das bedeutet, dass die Regelung des Spindelmotorensystems unter variierenden Lasten und Geschwindigkeiten optimiert wird, ohne dass manuelle Anpassungen erforderlich sind. KI-basierte Systeme können beispielsweise die Drehzahl anpassen, um Energieverluste zu minimieren, oder die Leistung dynamisch an steigende oder fallende Lasten anpassen.

Energieeffizienz: Ein weiterer Bereich, in dem KI die Spindelmotorregelung erheblich verbessert, ist die Energieeffizienz. Durch intelligente Anpassung der Betriebsparameter kann der Energieverbrauch optimiert werden. Maschinelles Lernen hilft dabei, den Punkt zu finden, an dem der Motor mit minimalem Energieaufwand und maximaler Leistung läuft. Dies ist besonders in Industrien mit hohen Energiekosten ein wichtiger Vorteil.

Komplexe Anwendungen: In komplexeren Anwendungen, wie etwa der präzisen Bearbeitung von Werkstoffen, kann KI die Regelung der Spindelmotoren so verfeinern, dass mikroskopische Änderungen der Materialbearbeitung berücksichtigt werden. In solchen Szenarien ist es entscheidend, dass der Motor nicht nur präzise arbeitet, sondern auch auf sich ändernde Anforderungen in Echtzeit reagiert.

Die Zukunft der KI-gestützten Spindelmotorregelung

Die Möglichkeiten der KI-gestützten Regelung von Spindelmotoren sind nahezu grenzenlos. Mit der zunehmenden Verfügbarkeit von leistungsstarken Computern und Algorithmen wird erwartet, dass die Anwendung von maschinellem Lernen und KI in der Motorsteuerung weiter ausgebaut wird. Dies könnte nicht nur zu höheren Präzisionen und einer besseren Performance führen, sondern auch die Entwicklung autonomer Fertigungsprozesse vorantreiben, bei denen Spindelmotoren völlig selbstständig arbeiten und sich an jede gegebene Situation anpassen.

Zusammenfassend lässt sich sagen, dass die KI die Steuerung von Spindelmotoren revolutioniert, indem sie diese nicht nur effizienter und präziser macht, sondern auch die gesamte Betriebsdynamik der Maschinen optimiert. In einer Welt, in der Präzision, Flexibilität und Energieeffizienz zunehmend entscheidend sind, spielt die intelligente Regelung von Spindelmotoren eine Schlüsselrolle in der Weiterentwicklung der Fertigungsindustrie.

Verwandte Artikel: https://blog.udn.com/b57a05c0/183360835

Montag, 1. September 2025

Automatisches Katzenfutter-System mit DC-Getriebemotor

Für viele Katzenhalter ist es eine tägliche Herausforderung: pünktliche Fütterung trotz voller Terminpläne. Genau hier setzt ein automatisches Katzenfutter-System mit DC-Getriebemotor an. Es kombiniert zuverlässige Mechanik mit intelligenter Steuerung und sorgt dafür, dass Stubentiger jederzeit die richtige Portion erhalten – auch wenn niemand zu Hause ist.

Der Kern des Systems ist ein kompakter DC-Getriebemotor. Warum gerade dieser Motortyp? Weil er sich durch zwei entscheidende Eigenschaften auszeichnet: hohes Drehmoment bei niedriger Drehzahl und präzise Steuerbarkeit. Beim Dosieren von Trockenfutter ist es wichtig, dass die Förderschnecke oder das Rädchen gleichmäßig läuft und nicht blockiert. Ein DC-Getriebemotor liefert genau diese kontrollierte Bewegung, ohne unnötigen Energieverbrauch.

Ein weiterer Vorteil ist die Langlebigkeit. Katzenfutter kann hart, unregelmäßig geformt oder sogar leicht staubig sein – Bedingungen, die billige Antriebe schnell überfordern. DC-Getriebemotoren sind robust und halten auch längeren Betriebszyklen stand. Damit bleibt das Futter-System über Jahre hinweg zuverlässig im Einsatz.


Auch die Integration in smarte Steuerungen ist problemlos. Über Mikrocontroller oder WLAN-Module lässt sich der Motor so ansteuern, dass Fütterungszeiten individuell programmiert werden können. Einige Systeme erlauben sogar eine App-Steuerung, sodass man von unterwegs die Futterausgabe starten oder anpassen kann. In Kombination mit Sensoren erkennt das Gerät zudem, ob noch genug Futter im Vorratsbehälter ist.

Neben der Technik profitieren vor allem die Katzen selbst. Regelmäßige Fütterungszeiten fördern eine stabile Verdauung und verhindern Stress durch unregelmäßiges Futterangebot. Gleichzeitig können Besitzer Portionsgrößen genau einstellen und so Übergewicht vorbeugen – ein nicht zu unterschätzender Faktor für die Gesundheit von Wohnungskatzen.

Unterm Strich bietet ein automatisches Futter-System mit DC-Getriebemotor eine gelungene Verbindung aus Komfort, Zuverlässigkeit und Tierwohl. Es nimmt dem Halter Arbeit ab, sorgt für Ruhe im Alltag und schenkt der Katze ein konstantes, gesundes Fütterungsumfeld.

Verwandte Artikel: https://blog.libero.it/wp/2024oyotepperde/2025/08/25/analyse-der-vor-und-nachteile-von-integrierten-servomotoren-und-split-motoren/


Magnetpulverkupplungen in automatisierten Antriebssystemen

Automatisierte Maschinen müssen nicht nur schnell, sondern vor allem kontrolliert arbeiten. Bei vielen Antriebsaufgaben reicht es deshalb ni...